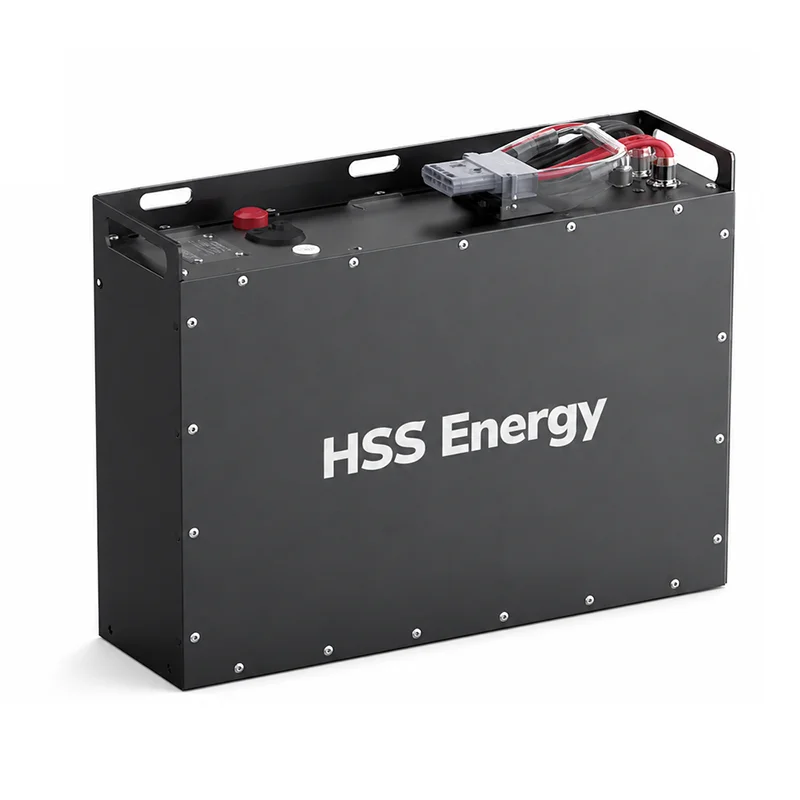
Eine AGV- oder mobile Roboterbatterie muss mehr leisten, als nur ein Spannungs- und Kapazitätsziel zu erreichen. Laufzeit, Beschleunigungsstrom, Ladefenster, Abmessungen des Batterieschachts, Kommunikation mit der Fahrzeugsteuerung und der Betriebsplan wirken sich alle auf das endgültige Paketdesign aus. HSS Energy entwickelt projektbasierte Lithiumbatteriesysteme für AGVs, AMRs und mobile Roboterausrüstung, wobei elektrische, mechanische und Kommunikationsparameter anhand der Anwendung bestätigt werden.
|
Anwendungsfokus |
Batteriechemie |
Aufladen |
Integration |
|
AGV / AMR / mobile Robotik |
LiFePO4-Referenzplattform |
Manuelles / Dock- / Gelegenheitsladen nach Projekt |
CAN / RS485 und projektdefinierte Schnittstellen |
Zwei AGVs mit derselben Nennspannung können sehr unterschiedliche Batteriepakete erfordern. Ein leichtes Lager-AMR kann über längere Zeiträume bei mäßigem Strom betrieben werden, während bei einem Transport-FTF kurze Hochstromereignisse beim Beschleunigen, Heben oder Hangbetrieb auftreten können. Die Batterie muss daher anhand des Arbeitszyklus definiert werden.
|
Technischer Input |
Was es bestimmt |
|
Betriebsspannung des Fahrzeugs |
Reihenschaltung und Ladespannung |
|
Durchschnittliche Belastung und Betriebsstunden |
Erforderliche Nutzenergie und Laufzeit |
|
Spitzenlast und Spitzendauer |
BMS-, Zellen-, Kabel- und Steckerstromfähigkeit |
|
Batteriefach/Montageraum |
Gehäusegröße, Klemmenposition und mechanische Anordnung |
|
Ladefenster |
Ladestrom und Ladestrategie |
|
Fahrzeugcontroller |
Kommunikationsprotokoll und Signalzuordnung |
|
Betriebsumgebung |
Temperatur-, Gehäuse- und Schutzanforderungen |
Die folgende Konfiguration basiert auf den bereitgestellten HSS-Referenzdaten. Parameter, die nicht im Quellmaterial festgelegt sind, bleiben projektbestätigt und erhalten keine generischen Werte.
|
Parameter |
HSS-Referenzkonfiguration/Projektbestätigung |
|
Marktspannungsklasse |
24V-Klasse |
|
Nennspannung |
25,6 V |
|
Konfiguration |
8S LiFePO4 |
|
Kapazität |
60Ah |
|
Nominale Energie |
1,536 kWh |
|
Referenz zur Obergebühr |
29,2 V (8 × 3,65 V); endgültiges Ladegerätprofil projektbestätigt |
|
Lademethode |
CC-Lebenslauf; Manuelles / Dock- / Gelegenheitsladen nach Projekt |
|
Dauer-/Spitzenstrom |
Projektbestätigt aus AGV-Last und Spitzendauer |
|
Kommunikation |
CAN / RS485 projektwählbar; Kartierung durch Projekt bestätigt |
|
Gehäuse / Gewicht |
Projektbestätigt nach Überprüfung des Batteriefachs |
|
Stecker / Pinbelegung |
Projektkonfiguriert |
Die Kapazität allein entscheidet nicht darüber, ob ein AGV eine Schicht bewältigen kann. Der Energiebedarf sollte anhand des realen Betriebszyklus geschätzt werden, einschließlich Fahrt, Leerlaufzeit, Beschleunigung, Hebe- oder Werkzeuglasten und Lademöglichkeiten. Der Spitzenstrom sollte getrennt vom durchschnittlichen Energieverbrauch überprüft werden.
|
Frage zur Größenbestimmung |
Technischer Check |
|
Wie lange muss das AGV zwischen den Ladevorgängen betrieben werden? |
Schätzen Sie die nutzbare Energie anhand des Arbeitszyklus und nicht allein anhand der Nennkapazität |
|
Was ist der normale Betriebsstrom? |
Überprüfen Sie die thermische Belastung und die Anforderung an eine kontinuierliche Entladung |
|
Was ist der höchste Kurzzeitstrom? |
Bestätigen Sie die Zellen-, BMS-, Kabel- und Steckerfähigkeit |
|
Wie lange dauert der Höhepunkt? |
Unterscheiden Sie kurze Beschleunigungsspitzen von anhaltend hoher Belastung |
|
Kann das AGV in Pausen laden? |
Zwischenladungen können die benötigte Bordenergie reduzieren |
|
Wie viel Reserve ist erforderlich? |
Stellen Sie das SOC-Betriebsfenster entsprechend der Route und der Ladezuverlässigkeit ein |
Die Ladestrategie ist Teil des Batteriedesigns. Die mitgelieferte Referenz der 24-V-Klasse unterstützt einen CC-CV-Ladeansatz, während die physikalische Lademethode projektabhängig ausgewählt wird. Abhängig vom AGV-System kann das Laden manuell, am Dock oder als Zwischenladung während geplanter Stopps erfolgen.
· Manuelles Laden: geeignet, wenn Fahrzeuge für einen definierten Ladezeitraum außer Betrieb genommen werden können.
· Dock-Laden: Ladeschnittstellen und Steuerlogik sind auf die Docking-Anordnung abgestimmt.
· Zwischenladung: Kurze Ladezeiten können in den Betriebsplan integriert werden, sofern Ladegerät, Batterie und Routenstrategie dies unterstützen.
· Der endgültige Ladestrom, das Stecker-/Kontaktdesign und die Steuersignale müssen mit der Ladeausrüstung und der Fahrzeugsteuerung bestätigt werden.
Für AGV- und Robotikprojekte ist das BMS nicht nur ein Schutzgerät. Es kann auch Betriebsinformationen an die Fahrzeugsteuerung liefern. Die mitgelieferte Referenz unterstützt die vom Projekt wählbare CAN- oder RS485-Kommunikation mit bestätigter Protokollzuordnung für das Projekt.
|
BMS / Schnittstellenelement |
Projektrolle |
|
Spannungs-, Strom- und Temperaturüberwachung |
Batteriebetriebsstatus und Schutzeingang |
|
Überladungs-/Tiefentladungsschutz |
Verhindert den Betrieb außerhalb der konfigurierten Batteriegrenzen |
|
Überstrom-/Kurzschlussschutz |
Reagiert auf anormale elektrische Bedingungen |
|
Temperaturschutz |
Steuert den Betrieb, wenn die Temperatur die konfigurierten Grenzwerte überschreitet |
|
SOC-Daten |
Unterstützt die Anzeige der verbleibenden Energie und Ladeentscheidungen, sofern implementiert |
|
CAN / RS485 |
Fahrzeug-/BMS-Kommunikation gemäß dem bestätigten Protokoll |
|
Protokollzuordnung |
Signaldefinitionen und Kommunikationsverhalten mit dem Kunden bestätigt |
AGV-Batterien sind häufig durch einen vorhandenen Batterieschacht eingeschränkt. Gehäuseabmessungen, Griffposition, Kabelausgang, Steckerposition und Servicezugang sollten daher überprüft werden, bevor das mechanische Design eingefroren wird. Die mitgelieferte Referenz lässt Gehäuse, Gewicht, Stecker und Pinbelegung zur Projektbestätigung offen.
· Abmessungen und Befestigungspunkte des Batteriefachs
· Metall- oder andere projektgerechte Gehäusekonstruktion
· Stecker- und Kabelauswahl je nach Strom und Fahrzeugschnittstelle
· Klemmen-/Steckerposition und Kabelausgangsrichtung
· Anzeige oder Statusschnittstelle bei Bedarf
· Wartungszugangs-, Hebe- und Austauschanforderungen
· Projektspezifische Kennzeichnung und Identifikation
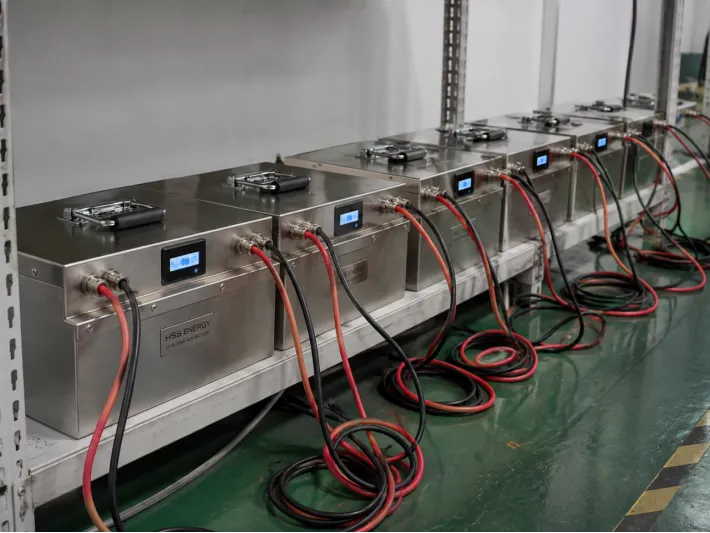
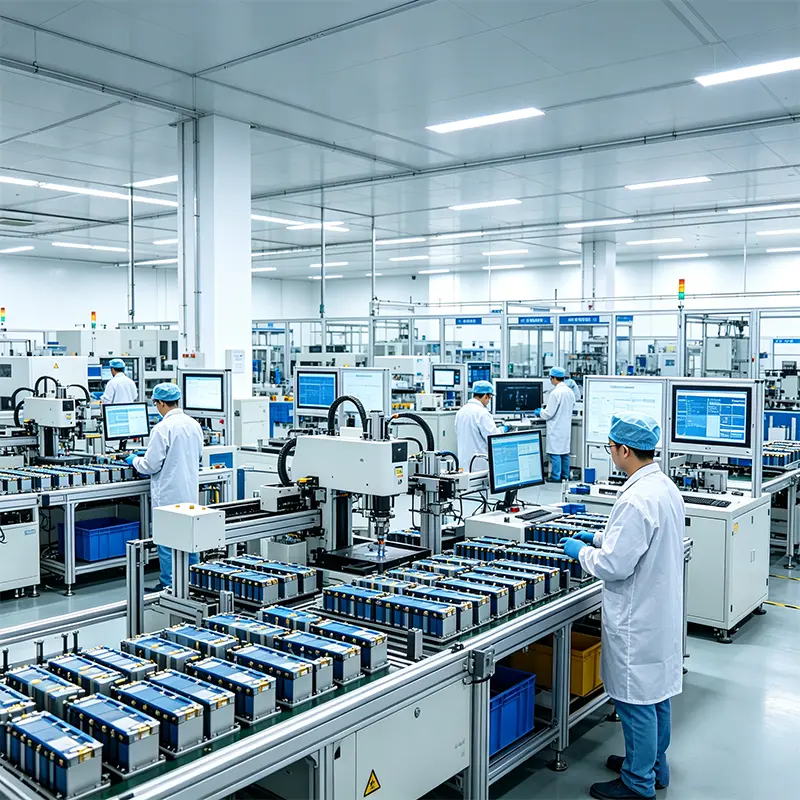
HSS Energy AGV-Batterieeinheiten während der elektrischen Batch-Verifizierung
Bei einer kundenspezifischen AGV-Batterie muss die Produktionskontrolle sowohl die Packungskonsistenz als auch die für das Fahrzeug wichtigen Schnittstellen bestätigen. Die Überprüfung erfolgt anhand der genehmigten Projektspezifikation und nicht anhand einer einzelnen generischen Checkliste.
· Batteriespannung und elektrische Prüfung
· BMS-Funktions- und Schutzprüfungen
· Lade-/Entladeüberprüfung gemäß der genehmigten Konfiguration
· Kommunikationsprüfung, wenn CAN oder RS485 angegeben ist
· Stecker-, Kabel- und Pinbelegungsprüfung
· Anzeige/Statusprüfung, sofern vorhanden
· Mechanische und optische Inspektion
· Projektspezifische Endkontrolle vor dem Versand
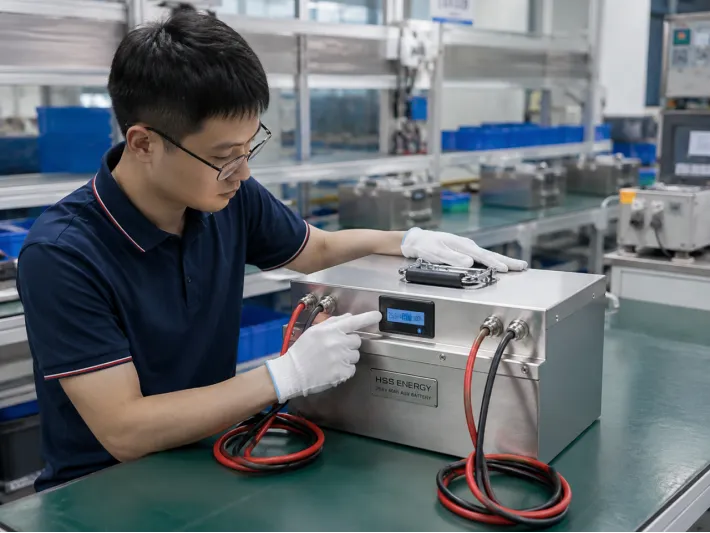
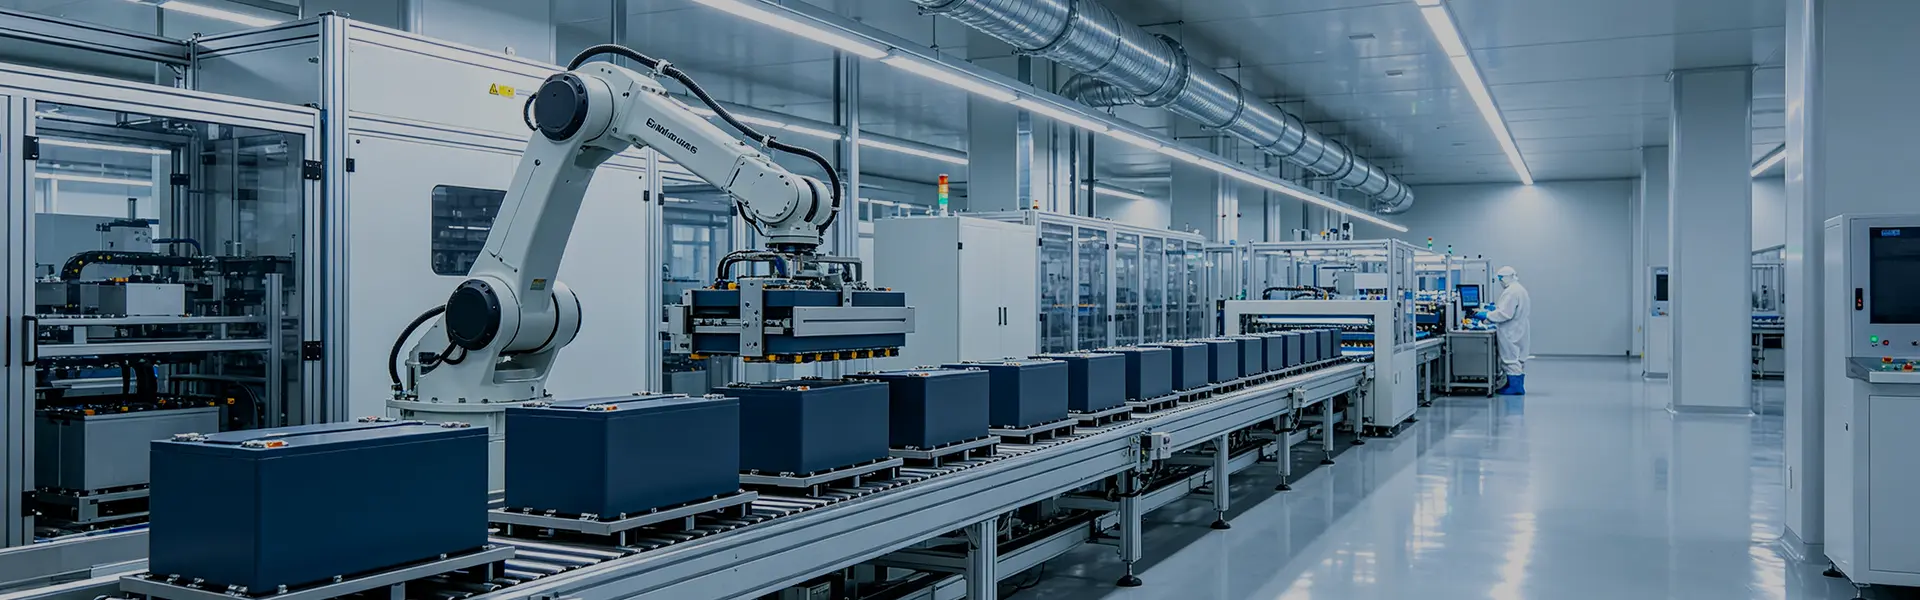
Abschließende Funktionsprüfung einer HSS Energy AGV-Batteriebaugruppe
|
Anwendung |
Schwerpunkt Batteriedesign |
|
Lager-FTF |
Laufzeit, Routenzyklus, Andocken und Fahrzeugkommunikation |
|
AMR |
Kompakte Integration, SOC-Informationen und häufige Lademöglichkeiten |
|
Materialtransportroboter |
Spitzenstrom bei Beschleunigung und Nutzlastbewegung |
|
Autonomer Wagen / Schlepper |
Lange Betriebsstunden und wiederholbarer Ladeplan |
|
Inspektionsroboter |
Kompakte Verpackung und anwendungsspezifische Laufzeit |
|
Service / Mobiler Roboter |
Mechanische Integration, Niederspannungsplattform und Kommunikationsanforderungen |
|
Schritt |
Bühne |
Ausgabe |
|
1 |
Fahrzeugdaten |
Spannung, Last, Laufzeit, Akkuschacht, Ladegerät und Controller |
|
2 |
Batterievorschlag |
Chemie, Reihenkonfiguration, Kapazität und elektrische Architektur |
|
3 |
Schnittstellenbestätigung |
Stecker, Pinbelegung, CAN/RS485-Zuordnung und Ladeschnittstelle |
|
4 |
Probe |
Prototyppaket entsprechend der vereinbarten Konfiguration erstellt |
|
5 |
Fahrzeugtest |
Laufzeit, Spitzenlastverhalten, Ladung und Kommunikation am Zielgerät überprüft |
|
6 |
Bestätigung |
Spezifikation und Schnittstellen nach Validierung eingefroren |
|
7 |
Produktion |
Serienfertigung und projektspezifische Prüfung |
|
Frage |
Wenn ja/erforderlich |
Nächster Check |
|
Bestehende AGV-Spannungsplattform? |
Als Ausgangspunkt dient die Fahrzeugspannung |
Bestätigen Sie den Spannungsbereich von Ladegerät und Controller |
|
Vollschichtbetrieb ohne Laden? |
Größe für die benötigte nutzbare Laufzeit |
Überprüfen Sie die durchschnittliche Last und reservieren Sie den SOC |
|
Ladestopps vorhanden? |
Evaluieren Sie Dock- oder Zwischenladung |
Bestätigen Sie den zulässigen Ladestrom und das Kontakt-/Schnittstellendesign |
|
Hohe Beschleunigung / Hublast? |
Behandeln Sie Spitzenströme gesondert |
Bestätigen Sie Spitzenamplitude und -dauer |
|
Fahrzeugkommunikation erforderlich? |
Wählen Sie je nach Bedarf CAN oder RS485 |
Bestätigen Sie die Protokoll- und Signalzuordnung |
|
Festes Batteriefach? |
Das mechanische Design richtet sich nach dem verfügbaren Platz |
Bestätigen Sie Gehäuse, Stecker und Servicezugang |
Zertifizierung und Transportdokumentation sind konfigurationsspezifisch. Die verfügbare Dokumentation sollte anhand des endgültigen Batteriemodells, des Zielmarkts und der Kundenanforderungen bestätigt werden. HSS Energy kann das entsprechende Dokumentationspaket für das genehmigte Projekt bereitstellen, sofern verfügbar.
Da AGV- und Roboterbatterien auf die Zielausrüstung zugeschnitten sind, sollte nicht davon ausgegangen werden, dass der Zertifizierungsumfang jede Spannungs-, Kapazitäts-, Gehäuse- oder Schnittstellenvariante abdeckt, es sei denn, diese genaue Konfiguration ist im entsprechenden Zertifikat oder Bericht enthalten.
· AGV-/AMR-/Robotertyp und Anwendung
· Nennspannung des Systems und zulässiger Spannungsbereich
· Durchschnittlicher Betriebsstrom oder Leistung
· Spitzenstrom und Spitzendauer
· Erforderliche Laufzeit zwischen den Ladevorgängen
· Tägliche Betriebszeiten/Schichtmuster
· Abmessungen des Batteriefachs und Montagebeschränkungen
· Details zum vorhandenen Akku, wenn ein aktueller Akku ausgetauscht wird
· Lademethode und Ladegerätspezifikation
· CAN/RS485-Anforderungs- und Protokolldokumentation
· Anforderungen an Stecker, Pinbelegung und Kabel
· Betriebstemperatur und Installationsumgebung
· Zielmarkt, Zertifizierungsanforderungen und geschätzte Menge
Die auf dieser Seite gezeigte 25,6V 60Ah / 1,536kWh-Konfiguration ist eine HSS-Referenzkonfiguration basierend auf den bereitgestellten Projektdaten. Es handelt sich nicht um eine universelle AGV-Batteriespezifikation. Dauerstrom, Spitzenstrom, Gehäuse, Gewicht, Stecker, Pinbelegung, Kommunikationszuordnung und endgültiges Ladegerätprofil bleiben projektbestätigt.
Der endgültige Batteriespannungsbereich, die Kapazität, die Stromgrenzen, die BMS-Einstellungen, das Kommunikationsprotokoll, die mechanische Struktur, das Steckersystem, die Ladeparameter und die Dokumentation unterliegen dem genehmigten Projektdatenblatt, der technischen Vereinbarung, der Musterbestätigung, dem PI oder dem Vertrag. Wenn Website-Informationen von einem genehmigten Projektdokument abweichen, ist das genehmigte Projektdokument maßgebend.
Senden Sie die Fahrzeugspannung, Lastdaten, erforderliche Laufzeit, Spitzenstrom, Batteriefachabmessungen, Lademethode und Kommunikationsanforderungen. HSS Energy kann diese Eingaben verwenden, um die Batteriearchitektur und die Schnittstellen zu definieren, die auf der Zielausrüstung validiert werden müssen.