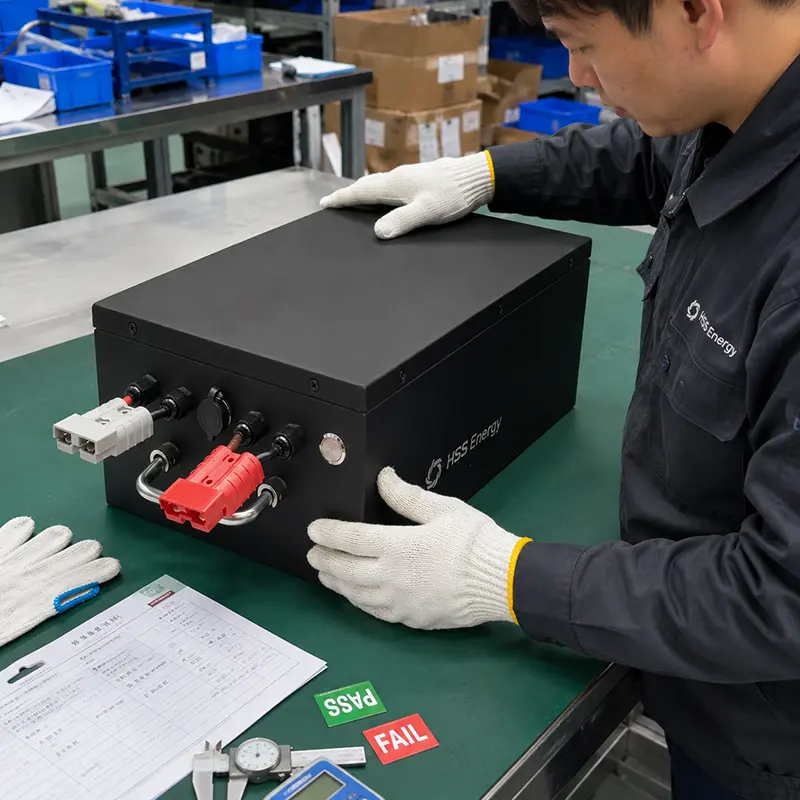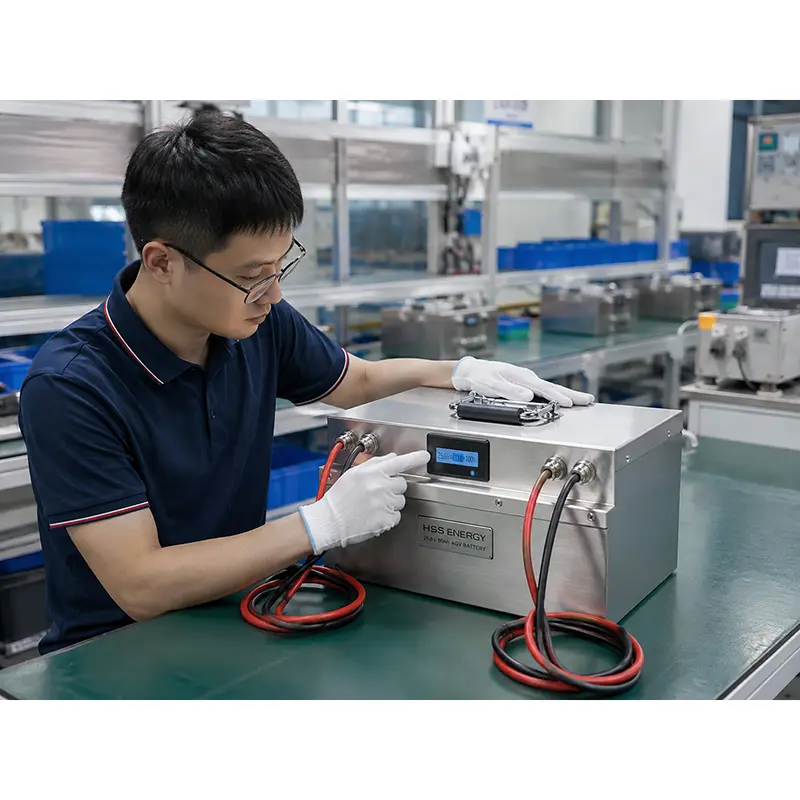
Eine Roboterbatterie muss mehr als nur Laufzeit unterstützen. Es muss außerdem zur Maschine passen, Motor- und Aktuatorlasten bewältigen, mit der Ladestrategie arbeiten und Batteriedaten mit dem Roboter austauschen, wenn eine Kommunikation erforderlich ist.
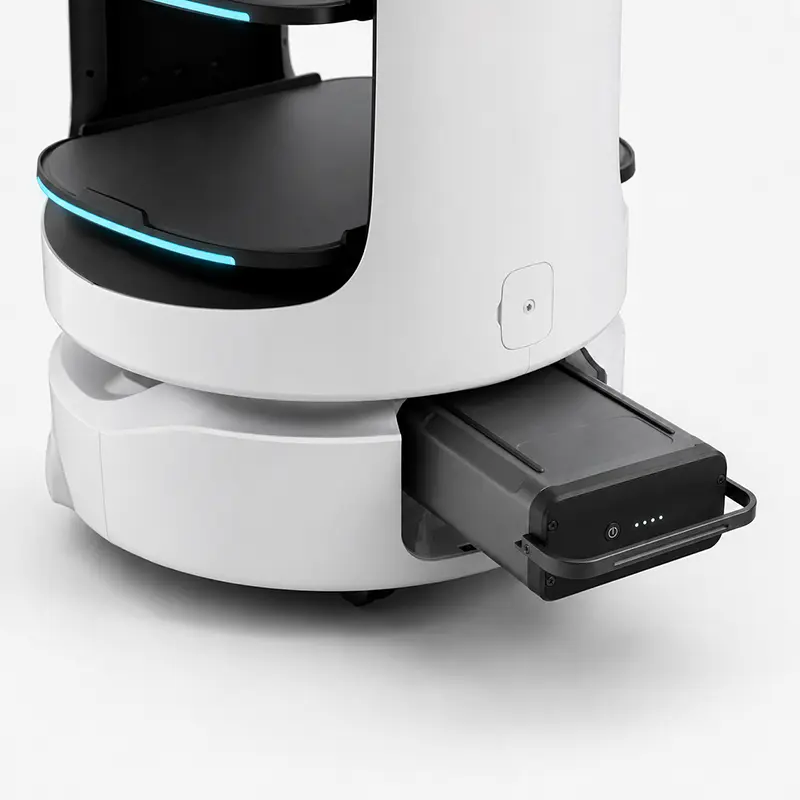
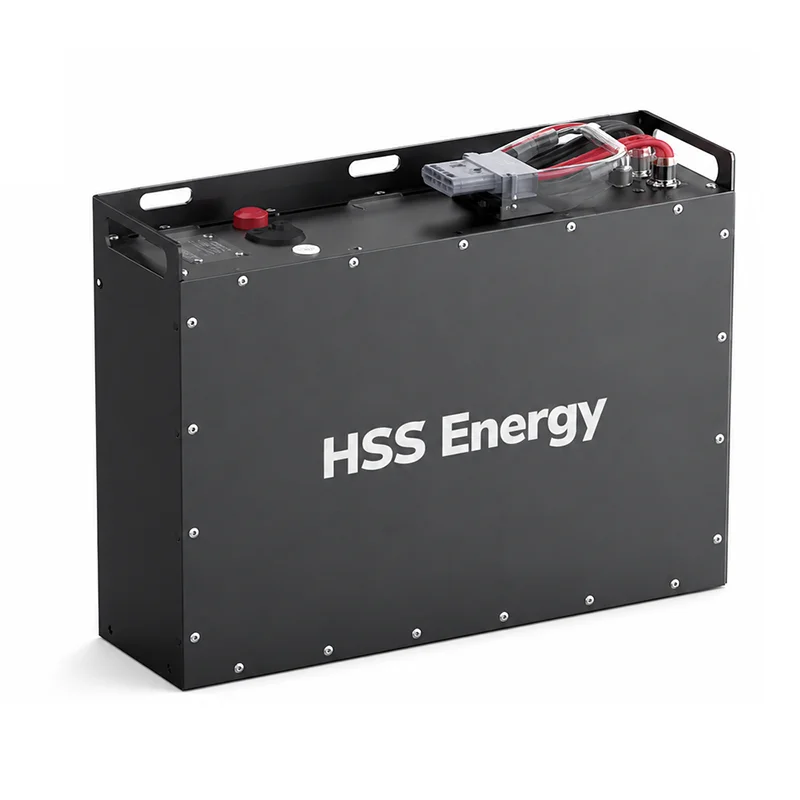
HSS Energy liefert Roboterbatterien für Lieferroboter, AGVs, AMRs und andere autonome oder mobile Roboterplattformen. Gängige Spannungsplattformen decken 24 V bis 48 V ab, mit typischen Kapazitäten von 20 Ah bis 100 Ah. In dieser Kategorie wird hauptsächlich die LiFePO4-Chemie verwendet, wobei die endgültige Kapazität, Stromfähigkeit, BMS, Kommunikation und mechanische Anordnung rund um den Roboter konfiguriert sind. Unsere Roboterbatterien-Serie umfasst Produkte wie48V 60Ah AMR-Batterie, 24V 100Ah LiFePO4-Akku, und so weiter.
|
Senden Sie Ihre Roboterspezifikationen für eine Überprüfung der Batteriekonfiguration Robotertyp • Spannung • Laufzeit • Strom • Batteriekapazität • Laden • Kommunikation • Menge |
Ein kontinuierlich fahrender Lieferroboter, ein AGV, der Lasten zwischen Arbeitsplätzen bewegt, und ein AMR, der dynamisch um Menschen und Geräte herum arbeitet, können selbst bei gleicher Nennspannung unterschiedliche Batteriekonfigurationen erfordern.
· erforderliche Betriebszeit
· Normal- und Spitzenstrom
· Motor- oder Aktuatorlast
· Ladehäufigkeit und verfügbares Ladefenster
· Batterieraumabmessungen und Gewichtsbeschränkung
· Kommunikations- und Überwachungsanforderungen
|
Laufzeit und Spitzenstrom sind getrennte Entscheidungen Eine Batterie kann über genügend Ah für die erforderliche Schicht verfügen, aber dennoch ungeeignet sein, wenn das BMS oder die Zellenkonfiguration Beschleunigungen oder andere kurzzeitige Lastspitzen nicht unterstützen können. |
HSS Energy-Roboterbatterieprojekte decken üblicherweise 24 V bis 48 V ab, mit Kapazitäten typischerweise von 20 Ah bis 100 Ah. LiFePO4 ist die Hauptchemikalie dieser Kategorie, insbesondere wenn wiederholte Zyklen, vorhersehbarer Betrieb und täglicher Gebrauch Priorität haben.
Die Spannungsplattform sollte der Robotersteuerung und dem Antriebssystem folgen. Die Kapazität sollte dann entsprechend der Betriebszeit, den Lademöglichkeiten und dem verfügbaren Platz ausgewählt werden. Ein größerer Akku ist nicht automatisch besser, denn mehr Ah bedeutet auch mehr Größe, Gewicht und Ladezeit.
|
Roboterplattform |
Batterieprioritäten |
|
Lieferroboter |
Betriebszeit, kompakte Integration, Fahrzeuggewicht und häufige Stop-and-Go-Bewegungen. |
|
AGVs |
Einschaltdauer, Ladungsgewicht, Streckenlänge, Ladefenster und Kommunikation mit der Fahrzeugsteuerung. |
|
AMRs |
Dynamisches Lastprofil, Laufzeit, Spitzenstrom, Batterieüberwachung und automatische Ladestrategie. |
Abhängig von der zugelassenen Konfiguration können CAN, RS485 und Bluetooth für Batteriedaten, Überwachung oder Integration mit der Robotersteuerung unterstützt werden. Das genaue Kommunikationsprotokoll sollte für das spezifische Projekt bestätigt werden und nicht allein aufgrund des Schnittstellennamens angenommen werden.
Auch ein passendes Ladegerät kann konfiguriert werden. Bei Robotern, die den ganzen Tag über im Einsatz sind, sollten die Batteriekapazität und die Ladeleistung gemeinsam überprüft werden, damit die verfügbaren Ladefenster mit dem Betriebsplan übereinstimmen.
Roboterbatterien müssen oft in ein festes Chassis oder einen Batterieschacht passen. Steckverbinder sind daher auf den tatsächlichen Roboter oder die Maschine abgestimmt und nicht in der gesamten Kategorie standardisiert. Bei OEM-Projekten kann HSS Energy Gehäuseabmessungen, Kabelrichtung, Steckerposition, Servicezugang und Montageanforderungen zusammen mit der elektrischen Spezifikation überprüfen.
· 25,2 V 25,6 Ah Lieferroboterbatterie
· 25,6 V 60 Ah AGV-Batterie
· 25,6 V 100 Ah AGV-Batterie
· 48V 30Ah AMR-Batterie
· 48V 60Ah AMR-Batterie
Hierbei handelt es sich um ausgewählte Beispiele und nicht um das gesamte Produktsortiment. Andere 24V-48V / 20Ah-100Ah-Konfigurationen können je nach Laufzeit, Strombedarf, Batterieraum, Kommunikations- und Ladeanforderungen entwickelt werden.
Für neue Roboterplattformen und Ersatzprojekte kann HSS Energy Spannung, Kapazität, Stromfähigkeit, LiFePO4-Zellenkonfiguration, BMS, CAN/RS485/Bluetooth, Ladegerät, Stecker, Gehäuse, Abmessungen, Kabel, Beschriftung und andere projektspezifische Anforderungen überprüfen.
|
Typischer Entwicklungsworkflow Anforderung -> Batterievorschlag -> Prototyp -> Robotertest -> Bestätigung -> Massenproduktion |
Das Testen des Musters im realen Roboter ist nützlich, um Laufzeit, aktuelles Verhalten, Kommunikation, Aufladung und physische Eignung zu bestätigen, bevor die Produktionsspezifikation finalisiert wird.
Senden Sie den Robotertyp und die Anwendung, die erforderliche Spannung, die erforderliche Betriebszeit, den Normal- und Spitzenstrom, Motorinformationen, die Abmessungen des Batterieraums, die Lademethode, die CAN-/RS485-/Bluetooth-Anforderungen, die Steckeranforderungen und die erwartete Bestellmenge.
|
Der schnellste Weg, um anzufangen Wenn verfügbar, senden Sie der Anfrage einen Schaltplan des Roboters, die Spezifikation der vorhandenen Batterie oder eine Zeichnung des Batteriefachs bei. |
Welche Spannungs- und Kapazitätsbereiche sind üblich?
HSS Energy-Roboterbatterieprojekte decken üblicherweise 24 V bis 48 V und etwa 20 Ah bis 100 Ah ab.
Welche Chemie wird verwendet?
In dieser Kategorie wird hauptsächlich LiFePO4 verwendet.
Kann die Batterie mit dem Roboter kommunizieren?
Ja. CAN, RS485 und Bluetooth sind je nach Projekt optional. Das genaue Protokoll muss mit der Robotersteuerung bestätigt werden.
Können Sie ein Ladegerät bereitstellen?
Ja. Für das zugelassene Batteriesystem kann ein passendes Ladegerät konfiguriert werden.
Können das Batteriegehäuse und der Anschluss individuell angepasst werden?
Ja. Mechanische Abmessungen, Gehäuse, Stecker und Kabellayout können rund um den tatsächlichen Roboter überprüft werden.